2026-07-29
Avionics & AI Part 2: Object Detection Pipeline & Hybrid Data Engineering
Back to All Logs
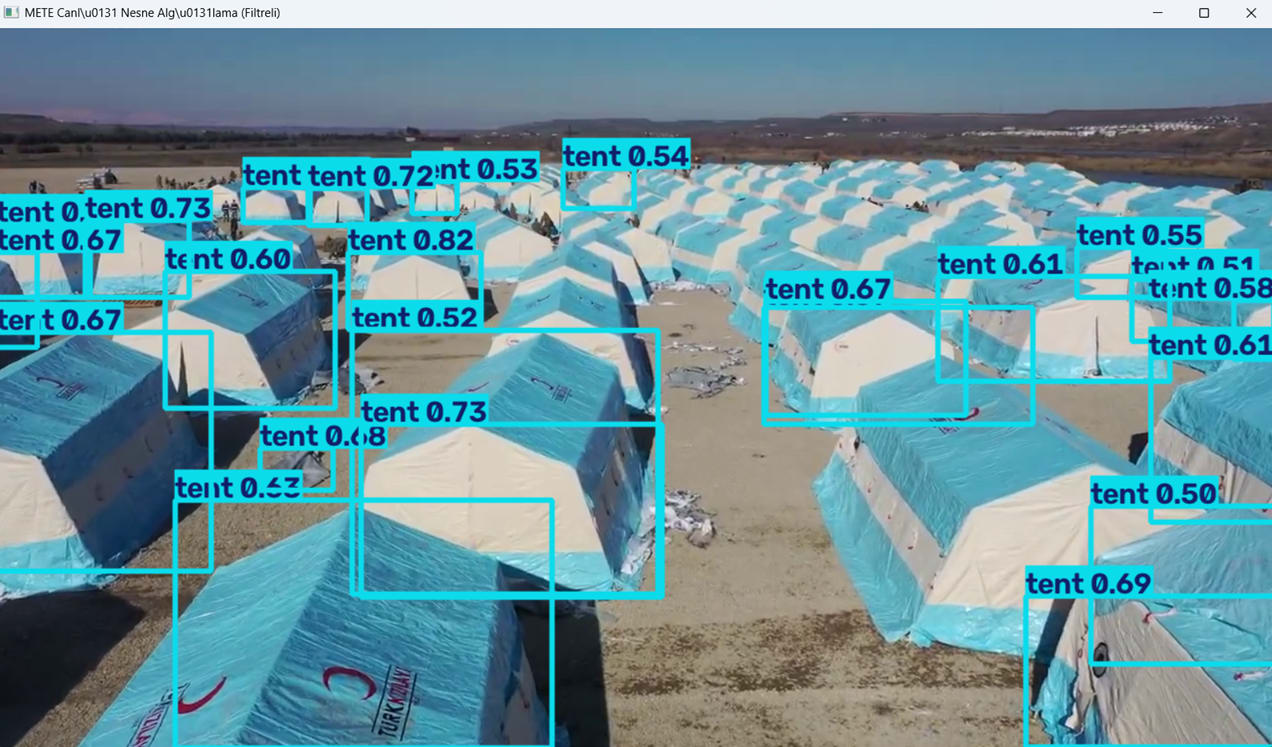
IMX477 camera feeds are processed via YOLOv11m compiled into a TensorRT .engine execution model on the Jetson Xavier NX, yielding 25 ms inference latency. To eliminate low accuracy from generic datasets, real METE flight footage, target videos, and Roboflow dataset images (find-tent-and-person-jjbge) were augmented with synthetic Blender renders (Domain Randomization), ensuring robust detection under solar glare.